> For the complete documentation index, see [llms.txt](https://docs.kiloiot.io/llms.txt). Markdown versions of documentation pages are available by appending `.md` to page URLs; this page is available as [Markdown](https://docs.kiloiot.io/kilo-docs-fr/kilo-iot-server/dashboards/adding-widgets/control-widget/slider-vertical.md).
# Curseur vertical
Ajoutez un contrôle Curseur vertical à un tableau de bord Kilo IoT — un curseur vertical qui définit une valeur d’appareil comme un niveau.
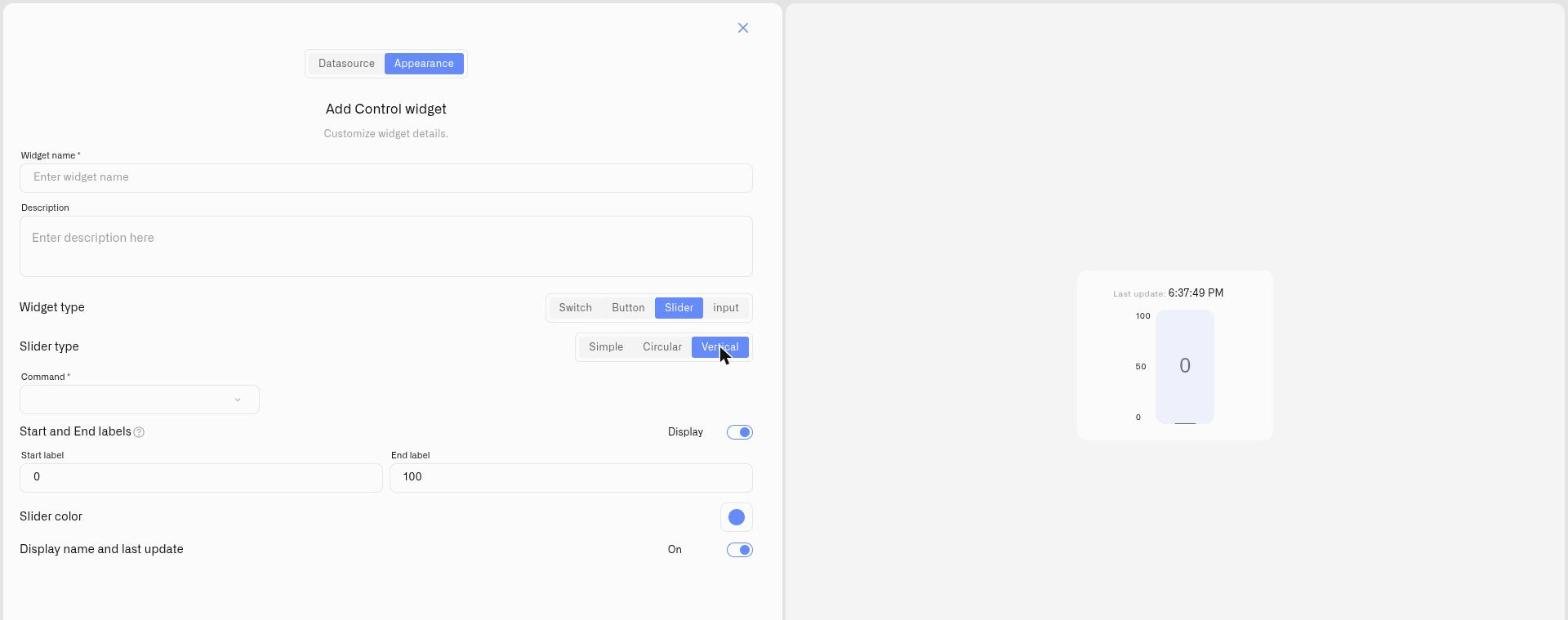
Les **Vertical** le curseur définit un **valeur numérique** sur un rail vertical. Il se lit comme un niveau — plus c’est haut, plus c’est grand ; plus c’est bas, plus c’est petit — ce qui convient aux valeurs que l’on imagine se remplir ou se vider.
## Quand l'utiliser
Utilisez un curseur vertical lorsqu’une commande verticale correspond au modèle mental : un **cible de remplissage d’un réservoir**, un **position de la vanne**, ou un niveau que vous réglez par hauteur. Pour une commande horizontale compacte, utilisez le [Curseur simple](/kilo-docs-fr/kilo-iot-server/dashboards/adding-widgets/control-widget/slider-simple.md); pour un cadran, utilisez le [Curseur circulaire](/kilo-docs-fr/kilo-iot-server/dashboards/adding-widgets/control-widget/slider-circular.md).
## Ce qu'il vous faut d'abord
* Un appareil contrôlable avec une commande sur son **Commandes et états** onglet dont le **paramètre prend un nombre** (voir [Créer des commandes](/kilo-docs-fr/kilo-iot-server/devices/commands/creating-commands.md)).
* A **métrique d'appareil** qui renvoie la valeur actuelle, afin que le curseur indique où se trouve le réglage.
## Comment le configurer
1. Ouvrez le tableau de bord en **mode édition** → **Ajouter un widget** → **Contrôle**.
2. **Source de données** onglet : choisissez le **Appareil** et le **métrique d'appareil** pour la valeur en direct. Cliquez sur **Suivant**.
3. **Apparence** onglet : saisissez un **Nom du widget**. 9. Sous **Type de widget → Curseur**, puis définissez **Type de curseur → Vertical**.
4. Définissez les **Commande**, le **Paramètre** qu'il définit, et une valeur de départ **Valeur**.
5. Ajouter **Étiquettes de début et de fin** pour la plage (par ex. `0` et `254`) avec **Affichage** activé, choisissez un **Couleur du curseur**, et basculez **Nom affiché et dernière mise à jour**.
6. Cliquez sur **Enregistrer**.
## Ce qui se passe lorsque vous l'utilisez
Faire glisser la poignée vers le haut ou vers le bas envoie la commande avec la nouvelle valeur comme paramètre. La poignée suit le **métrique d'appareil**, donc il reflète la valeur réellement signalée par l'appareil.
## Erreurs courantes
* **Aucun paramètre numérique** — un curseur a besoin d’un paramètre de commande qu’il peut définir à une valeur numérique ; pour un appareil à deux états, utilisez un [Interrupteur](/kilo-docs-fr/kilo-iot-server/dashboards/adding-widgets/control-widget/switch.md).
* **Plage qui ne correspond pas à l'appareil** — définissez Début/Fin sur le minimum et le maximum réels du paramètre afin que toute la course corresponde à des valeurs valides.
## Voir aussi
* [widget de contrôle](/kilo-docs-fr/kilo-iot-server/dashboards/adding-widgets/control-widget.md) — aperçu et les autres types de contrôle
* Autres dispositions de curseur : [Curseur simple](/kilo-docs-fr/kilo-iot-server/dashboards/adding-widgets/control-widget/slider-simple.md) · [Curseur circulaire](/kilo-docs-fr/kilo-iot-server/dashboards/adding-widgets/control-widget/slider-circular.md)
* [Commandes de l’appareil](/kilo-docs-fr/kilo-iot-server/devices/commands.md) — définissez la commande que ce curseur pilote
---
# Agent Instructions
This documentation is published with GitBook. GitBook is the documentation platform designed so that both humans and AI agents can read, navigate, and reason over technical content effectively. Learn more at gitbook.com.
## Querying This Documentation
If you need additional information that is not directly available in this page, you can query the documentation dynamically by asking a question.
Perform an HTTP GET request on the current page URL with the `ask` query parameter, and the optional `goal` query parameter:
```
GET https://docs.kiloiot.io/kilo-docs-fr/kilo-iot-server/dashboards/adding-widgets/control-widget/slider-vertical.md?ask=&goal=
```
`ask` is the immediate question: it should be specific, self-contained, and written in natural language.
`goal` is optional and describes the broader end goal you are ultimately trying to accomplish on behalf of the user. GitBook uses it to tailor the answer towards what is most useful for that goal.
The response will contain a direct answer to the question and relevant excerpts and sources from the documentation.
Use this mechanism when the answer is not explicitly present in the current page, you need clarification or additional context, or you want to retrieve related documentation sections.